TD microcontrôleur : port série, modules de la mallette et capteurs
Séances : 13/11/2026, 18/11/2026 et 19/11/2026, planifiées · Durée : 3h
Carte : Seeed Studio XIAO ESP32S3 Plus · Outils : VSCode + PlatformIO, extension TelePlot
Tous les modules sont alimentés en 3V3, jamais en 5V : les entrées de l’ESP32-S3 ne supportent pas plus de 3,3 V.
Brochage de la carte
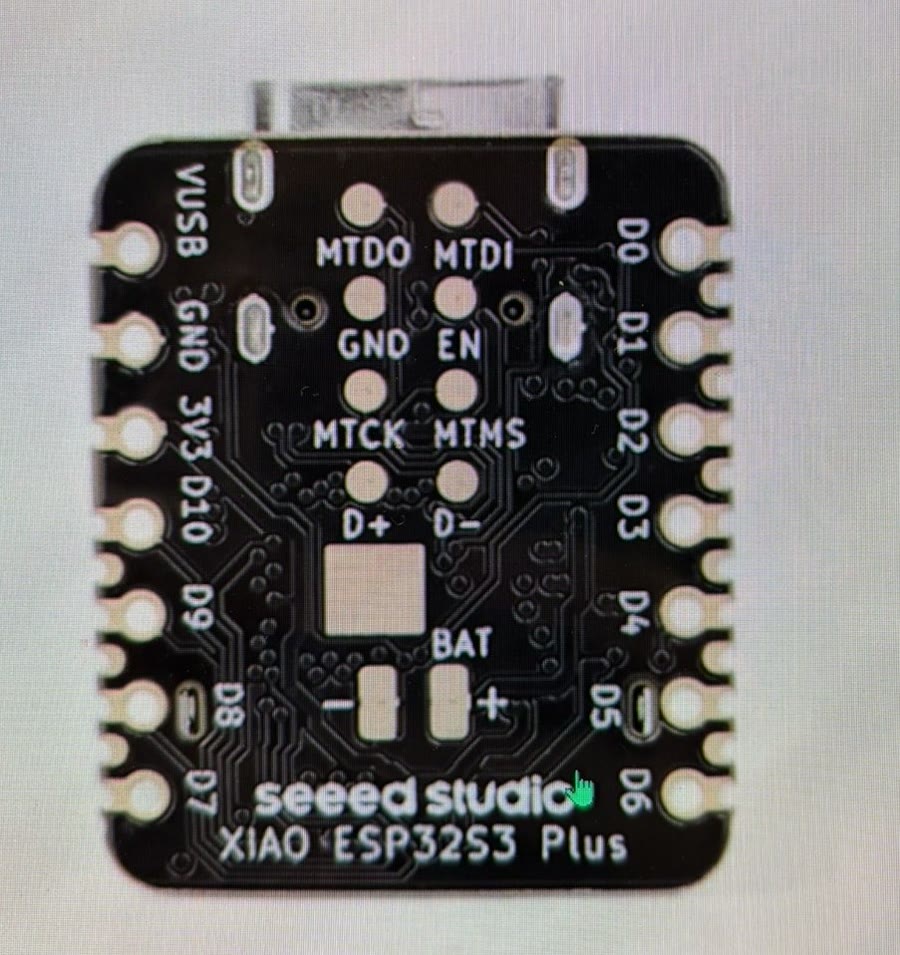
Attention, la photo montre la carte vue de dessous : quand on la regarde par le dessus (USB-C en haut, composants face à soi), D0 à D6 sont à gauche, et VUSB, GND, 3V3 puis D10 à D7 sont à droite.
Tous les programmes de test sont dans le dossier firmware du repo, dans un seul projet PlatformIO (project/firmware/tests-modules/) : un fichier par test dans src/, et un environnement par test dans platformio.ini. La procédure pour compiler et choisir le programme est dans le README du dossier firmware.
Configuration PlatformIO (carte, bibliothèques, environnements) :
📄 Code : platformio.ini
Fait
1. Port série et TelePlot
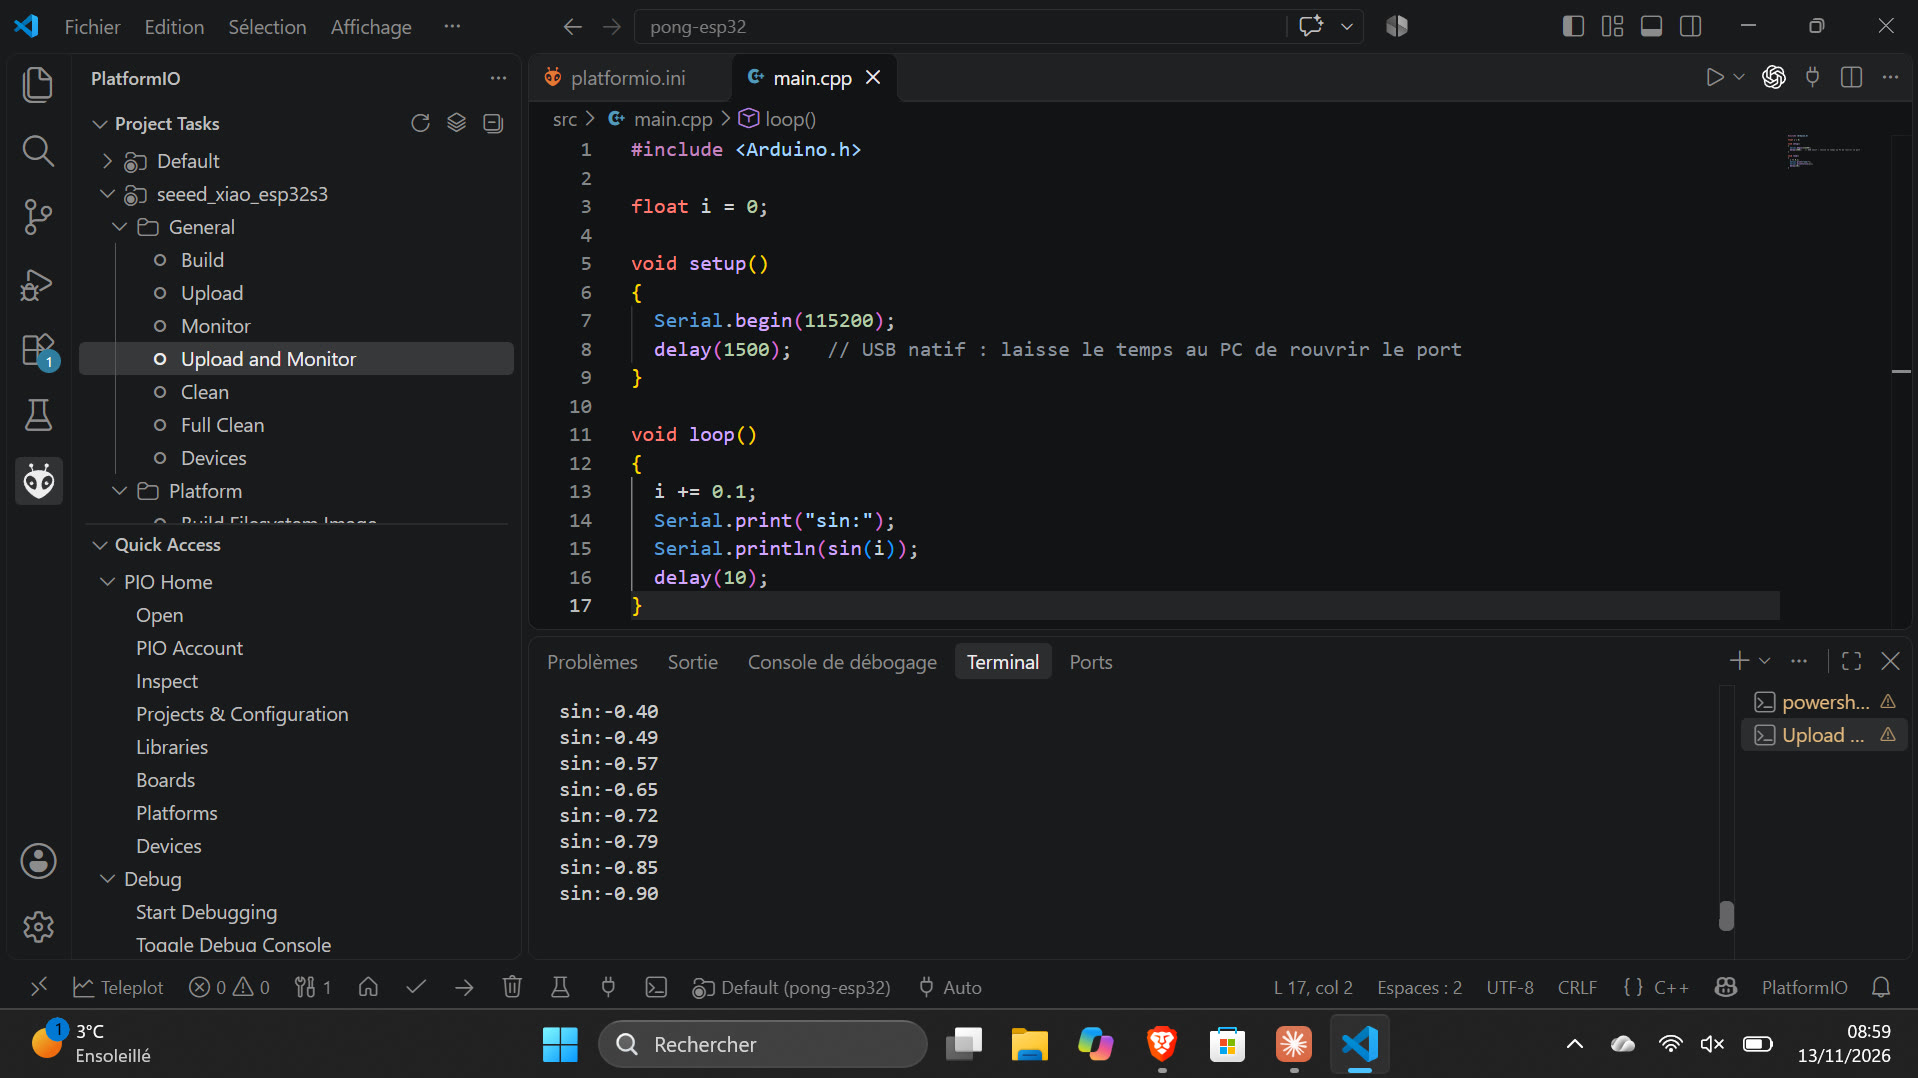
On a d’abord envoyé un sinus sur le port série pour vérifier la communication entre la carte et le PC. Sur la XIAO, Serial passe directement par l’USB natif de l’ESP32-S3 (pas de puce USB-série), donc pas de driver à installer. On a utilisé Upload and Monitor pour que le moniteur se rouvre tout seul après le téléversement.
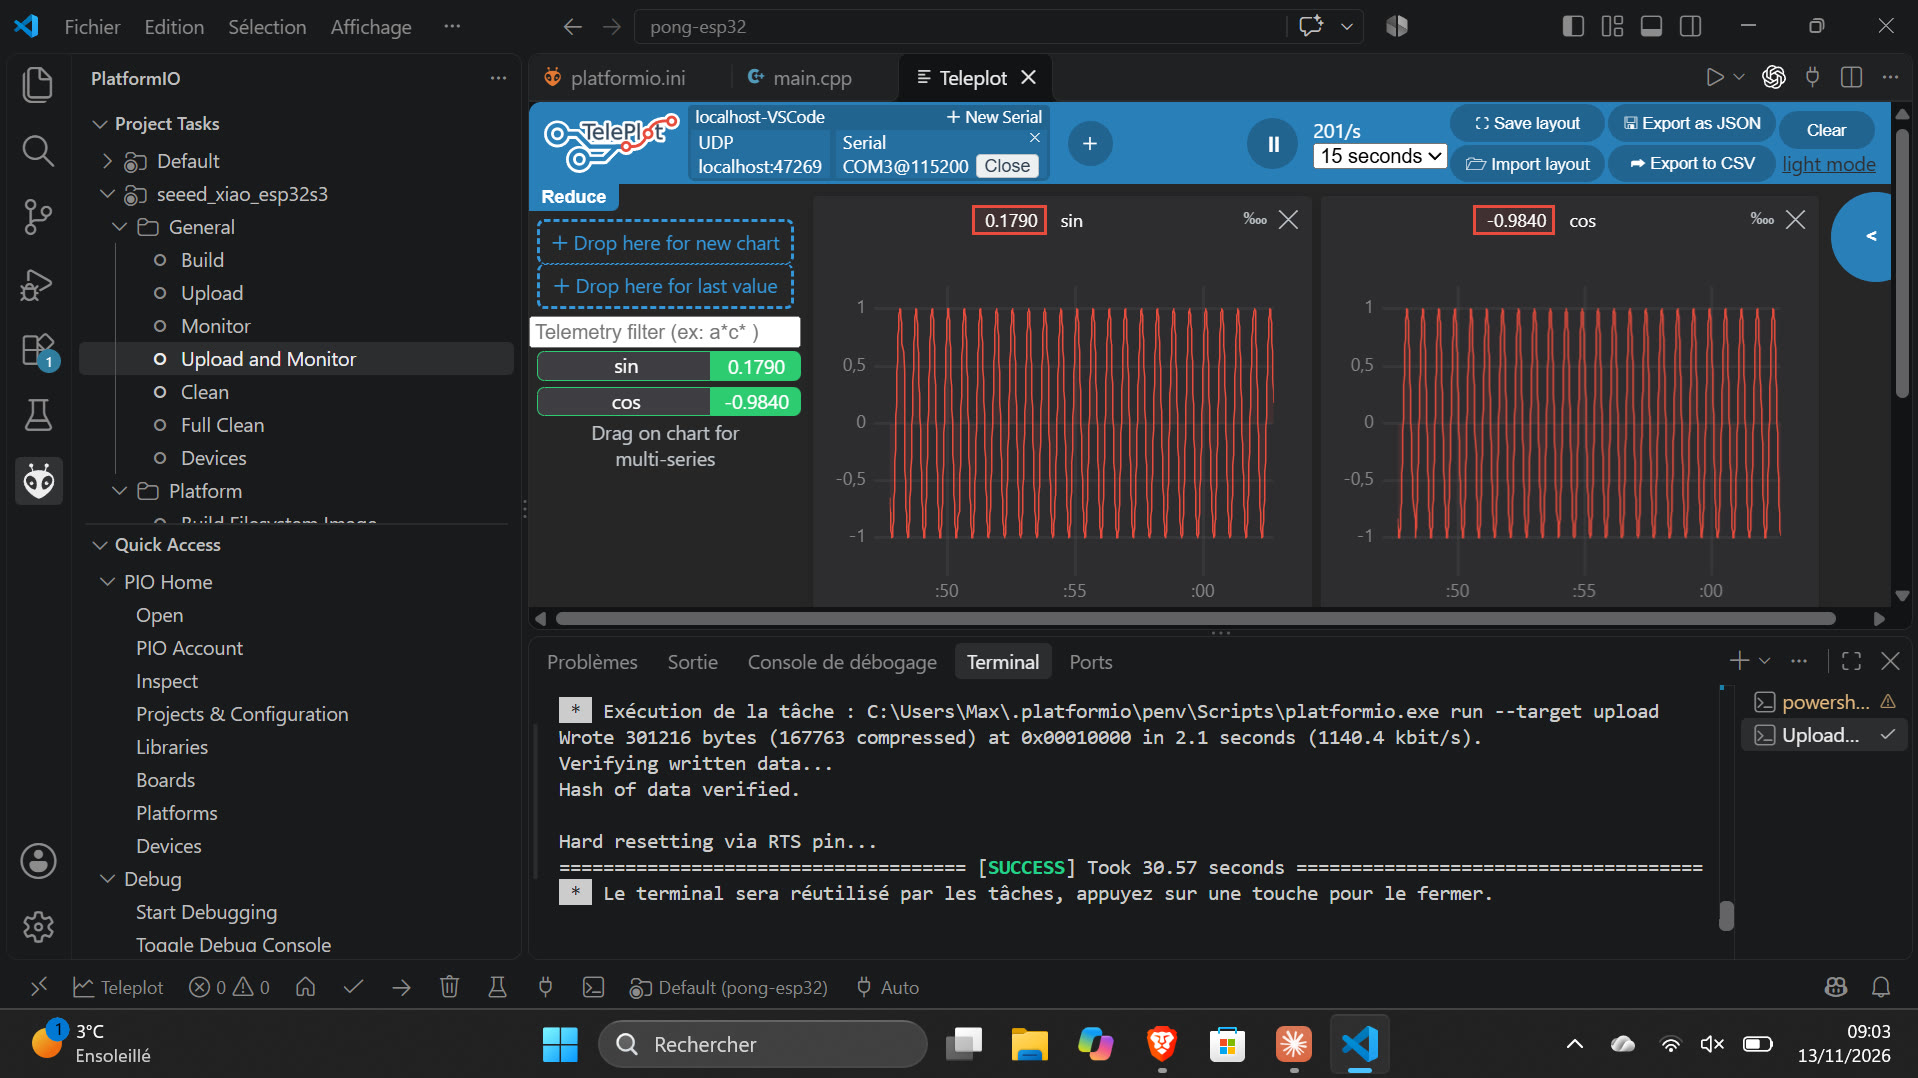
Ensuite on a affiché les valeurs en courbes avec l’extension TelePlot : il suffit de mettre un > devant le nom de la donnée pour qu’elle soit tracée. Code final avec deux courbes :
📄 Code : src/serie_teleplot.cpp (environnement PlatformIO serie_teleplot)
Résultat : TelePlot connecté sur COM3 à 115200 bauds, environ 200 valeurs/s reçues (2 valeurs toutes les 10 ms). Les courbes sin et cos sont bien décalées d’un quart de période (π/2).
Premier test avec Upload and Monitor : les valeurs du sinus défilent dans le terminal.
Puis les deux courbes dans TelePlot :
2. Modules de la mallette
On a testé chaque module séparément sur breadboard, avec les broches de la future carte de la console.
| Module | Broche du module | Broche XIAO |
|---|---|---|
| Bouton | S | D5 |
| Joystick | VRx / VRy / SW | D0 / D1 / D2 |
| Buzzer | S | D3 (seulement sur breadboard) |
| Écran | SCK (marqué SCL) / MOSI (marqué SDA) | D9 / D10 |
| Écran | DC / RESET | D8 / D7 |
| Écran | CS | GND |
| Écran | LED | 3V3 |
| Tous | VCC / GND | 3V3 / GND |
Toutes les broches sont regroupées dans un seul fichier, include/config.h :
📄 Code : include/config.h
Bouton : lire son niveau
On a d’abord affiché le niveau du bouton au moniteur série. Résultat : HIGH quand il est relâché, LOW quand on appuie.
📄 Code : src/bouton_niveau.cpp (environnement PlatformIO bouton_niveau)
Bouton : un seul événement par appui
Ensuite on a codé une détection de front avec un anti-rebond de 30 ms, sans delay(), pour avoir un seul événement par appui :
📄 Code : src/bouton_antirebond.cpp (environnement PlatformIO bouton_antirebond)
Joystick : valeurs brutes
Les deux axes sont des potentiomètres lus par l’ADC 12 bits (0 à 4095), et SW est un bouton relié à GND.
📄 Code : src/joystick_brut.cpp (environnement PlatformIO joystick_brut)
Résultat : au repos, x vaut environ 1930 et y environ 1950, donc pas pile 2048. Les deux axes atteignent bien 0 et 4095 aux butées.
Joystick : calibration et normalisation
Comme le centre n’est pas 2048, on le calibre au démarrage (moyenne de 16 lectures), on ajoute une zone morte de 300 et on ramène la valeur entre -1 et +1 :
\[x_{\text{norm}} = \frac{\text{brut} - \text{centre}}{\text{course}} \quad \text{avec} \quad \text{course} = \begin{cases} 4095 - \text{centre} & \text{si brut} > \text{centre} \\ \text{centre} & \text{sinon} \end{cases}\]📄 Code : src/joystick_normalise.cpp (environnement PlatformIO joystick_normalise)
Résultat : 0.00 au repos, -1.00 d’un côté, +1.00 de l’autre, avec les valeurs intermédiaires entre les deux.
Buzzer
Le programme joue une gamme avec tone() (buzzer passif), puis met la broche à HIGH pendant 500 ms (buzzer actif). Ça permet de savoir quel type de buzzer on a :
📄 Code : src/buzzer.cpp (environnement PlatformIO buzzer)
Résultat : le buzzer joue bien la gamme, donc c’est un buzzer passif : il faut lui envoyer un signal carré à la fréquence de la note avec tone(), un simple HIGH ne suffit pas à le faire sonner.
Écran TFT (ST7789)
L’écran fait 240 × 320 pixels et se pilote en SPI. On a utilisé la bibliothèque Adafruit ST7789 (ajoutée dans lib_deps). Sur le schéma de la XIAO, SCK est sur D8, mais l’ESP32-S3 peut mettre le SPI sur n’importe quelle broche : on a gardé D9 pour SCK, comme sur la future carte.
📄 Code : src/ecran.cpp (environnement PlatformIO ecran)
Problème rencontré : au premier essai, les couleurs étaient inversées (fond blanc au lieu de noir, disque bleu au lieu de jaune). L’initialisation de la bibliothèque active l’inversion des couleurs, alors que notre écran n’en a pas besoin. On a réglé ça en ajoutant tft.invertDisplay(false); juste après tft.init().
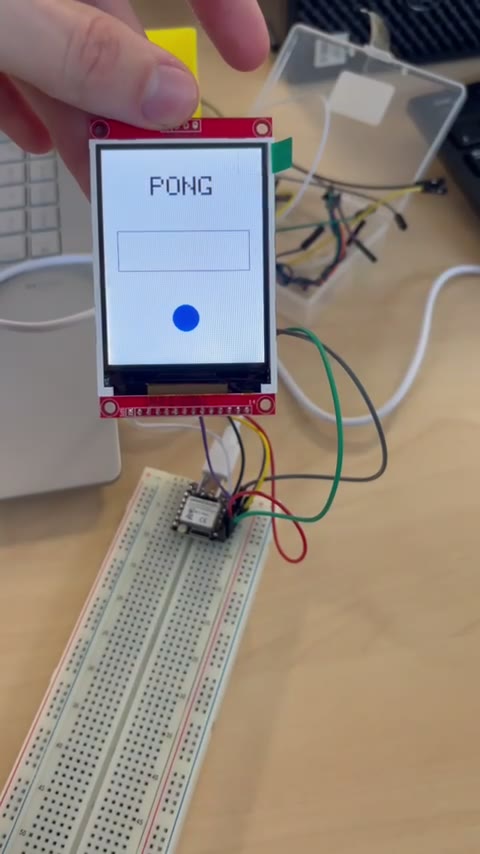
Résultat : « PONG » en blanc, le rectangle blanc et le disque jaune sur fond noir. Le repère (0,0) est en haut à gauche : x va vers la droite, y vers le bas.
Test des quatre modules ensemble
Dernière étape : un point blanc se déplace avec le joystick et le buzzer bipe à chaque appui sur le bouton. Il n’y a aucun delay() dans la boucle : on affiche une image toutes les 16 ms (environ 60 images/s) grâce à millis(). C’est la même boucle de jeu qu’on réutilisera pour le Pong : lire les entrées, calculer, afficher.
📄 Code : src/test_global.cpp (environnement PlatformIO test_global)
Résultat : le point suit le joystick à gauche et à droite sans laisser de traînée, et chaque appui sur le bouton fait un bip court sans ralentir le point. Ce programme servira aussi à tester la carte une fois soudée.
3. Capteurs supplémentaires
Pour ces trois modules, on a utilisé D4 et D6, les deux broches que la mallette laisse libres : pas besoin de débrancher le reste du montage.
Capteur de température et d’humidité (KY-015, DHT11)
| Module | Broche XIAO |
|---|---|
S | D4 |
| milieu | 3V3 |
- | GND |
La résistance de tirage de 10 kΩ est déjà sur le module. Le DHT11 utilise un seul fil de données avec son propre protocole, d’où la bibliothèque Adafruit.
📄 Code : src/dht11.cpp (environnement PlatformIO dht11)
Résultat : entre 23,2 et 23,7 °C, et entre 63 et 65 % d’humidité dans la salle.
Capteur de son (KY-037 « big sound »)
| Module | Broche XIAO |
|---|---|
AO (analogique) | D4 |
G | GND |
+ | 3V3 |
DO (numérique) | D6 |
AO donne le signal du micro et DO change d’état quand le son dépasse un seuil, réglé avec le potentiomètre bleu. Comme le son est une onde, une seule lecture ne veut rien dire : on mesure l’écart entre le min et le max sur 50 ms (crête à crête).
📄 Code : src/son_ky037.cpp (environnement PlatformIO son_ky037)
Résultat : le volume passe d’environ 150 en silence à près de 960 sur un bruit fort. DO reste à HIGH en silence (100 %) et passe brièvement à LOW quand le son dépasse le seuil (97 % sur un bruit fort). AO_moyen reste assez bas au calme (entre 60 et 300 environ), ce qui veut dire que le potentiomètre est proche d’une butée : on pourrait le recentrer pour avoir plus de marge.
Laser (KY-008) commandé par le bouton
| Module | Broche XIAO |
|---|---|
Laser S | D6 |
| Laser milieu | non connecté |
Laser - | GND |
Bouton S | D5 |
Bouton milieu (+) | 3V3 |
Bouton - | GND |
C’est la broche S qui alimente la diode laser, à travers la résistance déjà présente sur le module. Le laser se commande donc comme une LED (HIGH = allumé).
Ne jamais regarder le faisceau ni le pointer vers quelqu’un.
📄 Code : src/laser_bouton.cpp (environnement PlatformIO laser_bouton)
Pourquoi
- Alimentation en 3V3 partout : l’ESP32-S3 ne supporte pas 5 V sur ses entrées. Un module prévu pour 5 V marche presque toujours en 3,3 V, l’inverse peut détruire la carte.
delay(1500)aprèsSerial.begin(): avec l’USB natif, le port disparaît à chaque reset, et sans ce délai on perd les premiers messages.const char*plutôt queStringdans la fonction TelePlot : unStringréserve de la mémoire à chaque appel et peut fragmenter le tas.INPUT_PULLUPsur le bouton : évite une entrée flottante si le module n’a pas sa propre résistance de tirage. C’est aussi pour ça que l’appui donne LOW.- Anti-rebond avec
millis(): le contact du bouton rebondit pendant quelques ms. Avecmillis()au lieu dedelay(), le programme ne se bloque jamais, ce qui sera indispensable pour le jeu. - Calibration et zone morte du joystick : le centre réel est vers 1930 et pas 2048, et sans zone morte le bruit de l’ADC ferait bouger le jeu tout seul.
- Mesure crête à crête pour le micro : la valeur instantanée d’une onde sonore ne représente pas le volume.
- D4 et D6 pour les capteurs : ce sont les seules broches libres avec le brochage de la console, ça évite de recâbler la mallette.
SPI_MODE3pour l’écran : sonCSest relié en permanence à GND, et dans ce cas il faut ce mode SPI pour qu’il réponde.tft.invertDisplay(false): sans cette ligne, notre écran affichait les couleurs inversées.- Effacer seulement l’ancien point au lieu de repeindre tout l’écran : un
fillScreen()à chaque image prendrait trop de temps en SPI et ferait clignoter l’écran. - Boucle de jeu à 16 ms avec
millis(): une image toutes les 16 ms (environ 60 images/s), et le programme ne se bloque jamais, donc le bouton et le joystick restent réactifs. - Fermer TelePlot avant de téléverser : le port COM ne peut être ouvert que par un seul programme à la fois.
Tests et résultats
| Test | Attendu | Mesuré | Validé |
|---|---|---|---|
| Port série / TelePlot | Courbes sin et cos affichées | ~200 valeurs/s sur COM3 à 115200 bauds | ✅ |
| Bouton : niveau à l’appui | LOW ou HIGH | LOW à l’appui, HIGH relâché | ✅ |
| Bouton : anti-rebond | 1 seul événement par appui | 1 ligne « Appui n°… » par appui | ✅ |
| Joystick : centre au repos | proche de 2048 | x ≈ 1930, y ≈ 1950 | ✅ |
| Joystick : normalisation | 0 au repos, -1 et +1 aux butées | 0.00 / -1.00 / +1.00 | ✅ |
| Buzzer | actif ou passif | passif : il joue la gamme avec tone() | ✅ |
| Écran : affichage | « PONG », rectangle et disque | OK après invertDisplay(false) | ✅ |
| Test des 4 modules | point qui suit le joystick, bip à l’appui | pas de traînée, bip sans ralentissement | ✅ |
| DHT11 | température et humidité cohérentes | 23,2 à 23,7 °C / 63 à 65 % | ✅ |
| KY-037 : volume | pic quand il y a du bruit | ~150 en silence, jusqu’à ~960 | ✅ |
| KY-037 : sortie DO | change d’état au-dessus du seuil | HIGH en silence, LOW sur un bruit | ✅ |
| KY-008 + bouton | laser allumé tant que le bouton est appuyé | OK | ✅ |